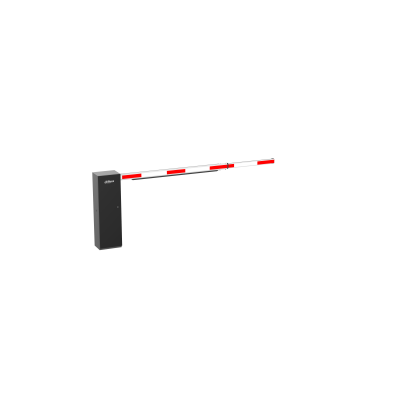
IPMECD-1062
ტელესკოპური სწორი ისრიანი ბარიერი
კატალოგში გახსნა · მარაგი და ჩემი სიაგაქვთ ტექნიკური კითხვა? HuaBot — Dahua-ს ტექნიკური ასისტენტი (ინგლისურად) · ან მოგვწერეთ: sales@gsc.ge
აღწერა
- შლაგბაუმის კონტროლერში ისარი არ შედის.
- უზამბაროებო შლაგბაუმს მარჯვნივ აქვს ტელესკოპური სწორი ისარი, რაც იძლევა მარცხენა და მარჯვენა მუშაობის მორგებული პარამეტრების დაყენების საშუალებას, ორ მიმართულებას შორის სწრაფი გადართვით (ნაგულისხმევად მარჯვენა).
- 24 VDC უჯაგრისო ძრავა, რომელიც ჩუმია, მაღალი უსაფრთხოებისაა, დაბალი ენერგომოხმარებისაა, სტაბილური და ეფექტური.
- 2.7 m–4.5 m (8.86 ft–14.76 ft) ტელესკოპური სწორი ისარი, რომლის რეგულირებაც შესაძლებელია ასვლის სიჩქარის მიხედვით. იღება და იკეტება მხოლოდ 2-6 sec-ში.
- ავტომატურად იწევს, როდესაც შლაგბაუმის ისარი ობიექტს შეეხება.
- მხარს უჭერს შლაგბაუმის ხელით აწევას ელექტროენერგიის გათიშვის შემდეგ.
- შლაგბაუმის აწევისა და დაწევის სიჩქარე და პოზიცია რეგულირებადია.
- მხარს უჭერს დისტანციურ მართვას მაქსიმუმ 50 m (164 ft) მანძილზე ღია სივრცეში.
- მხარს უჭერს გარე რადარს, ინდუქციურ მარყუჟს და IR მსხვრევამედეგ ფუნქციას. ასევე აქვს ჩაშენებული 12 VDC გამოსასვლელი გარე რადარის დასაკვებად.
- კამერა შეიძლება მიერთდეს RS-485 პორტით და შლაგბაუმის მდგომარეობა, მათ შორის ოპერაციების რაოდენობა, სამუშაო მდგომარეობა და ოპერაციების ჟურნალი, შეიძლება წაიკითხოთ კამერის ვებ ინტერფეისზე.
- სამუშაო ტემპერატურა: –35 °C-დან +65 °C-მდე (–31 °F-დან +149 °F-მდე).
- სამუშაო ძაბვა: 100–264 VAC
- ძრავას შეუძლია 3.5 მილიონი ციკლის გაძლება.
ტექნიკური მახასიათებლები
| ძირითადი | |
|---|---|
| მკლავის ტიპი | სწორი ისრის ბარიერი;ტელესკოპური ისრის ბარიერი |
| მკლავის სიგრძე | სწორი ისარი: 2.7 m–4.5 m (8.86 ft–14.76 ft) |
| მკლავის მოდელი | IPMECD-0162-M30 IPMECD-0162-M40 IPMECD-0162-M2745, 2.7 m–4.5 m (8.86 ft–14.76 ft) რეგულირებადი |
| გაღების/დახურვის დრო | 2 წმ–6 წმ(სიჩქარე იზომება ისრის სიგრძითა და წონით) |
| ძრავის ტიპი | DC უჯაგრისო |
| ბრუნვის სიჩქარე | 2000 RPM |
| გადაცემის თანაფარდობა | 150:1 |
| Sub 1G მოდულაციის ტიპი | ASK |
| Sub 1G სიხშირული დიაპაზონი | 433.82 MHz–434.02 MHz |
| Sub 1G გადაცემის სიმძლავრე | 433.82 MHz–434.02 MHz@–10 dBm |
| პორტები | |
| RS-485 | 1 |
| I/O | 1 |
| მდგომარეობის გამოსასვლელი | 2 არხი. ერთი არხი სრულად გახსნილია, მეორე არხი სრულად დახურულია. |
| ფუნქციები | |
| ჩამოვარდნის საწინააღმდეგო | აქვს მარყუჟის, IR და რადარის მსხვრევამედეგი ფუნქციის მხარდაჭერა. |
| დაბრკოლებისას ავტომატური აწევა | დიახ |
| დათვლის რეჟიმი | დიახ |
| ხელის სახელურით მართვა კვების მტყუნებისას | დიახ |
| შეზღუდვის აღწერა | ბარიერის აწევისა და დაშვების პოზიცია რეგულირებადია. |
| RS-485 ჟურნალი | მუშაობის ჟურნალის ინფორმაციაზე წვდომა RS-485 პორტის გავლით, ინფორმაცია მოიცავს ბარიერის გაღების რაოდენობას, ბარიერის გაღების ტიპს, შეცდომის კოდს და სხვა |
| დისტანციური მართვა | აქვს დისტანციური მართვის მხარდაჭერა მაქსიმუმ 50 m (164 ft) მანძილზე ღია სივრცეში. |
| დასაწყვილებელი დისტანციური მართვის პულტების რაოდენობა | მოიცავს 2 დისტანციური მართვის პულტს და აქვს მაქს. 40-ის მხარდაჭერა |
| მარცხენა და მარჯვენა ურთიერთშენაცვლებადი | დიახ |
| კვების გამოსასვლელი | 12 V ± 5% (მაქს.: 1 A) |
| ზოგადი | |
| კვება | 100–264 VAC |
| ენერგომოხმარება | <210 W |
| ძრავის მომსახურების ვადა | 3.5 მილიონჯერ |
| სამუშაო ტემპერატურა | –30 °C to +65 °C (–22 °F to +149 °F) |
| შენახვის ტემპერატურა | –30 °C to +65 °C (–22 °F to +149 °F) |
| სამუშაო ტენიანობა | 10%–90% (RH), კონდენსაციის გარეშე |
| შენახვის ტენიანობა | 10%–90% (RH), კონდენსაციის გარეშე |
| დაცვა | IP54 |
| ანტიკოროზიული კლასი | საბაზისო დაცვა |
| პროდუქტის ზომები | 285.0 mm × 200.0 mm × 940.0 mm (11.22" × 7.87" × 37.01") (L × W × H) |
| შეფუთვის ზომები | 1,020.0 mm × 320.0 mm × 385.0 mm (40.16" × 12.60" × 15.16") (L × W × H) |
| ნეტო წონა | 24.6 kg (54.21 lb) |
| ბრუტო წონა | 30.0 kg (66.14 lb) |
| მონტაჟი | ქვემოდან დამონტაჟებული გაფართოების ჭანჭიკებით |
ჩამოსატვირთი ფაილები
- IPMECD-1062_datasheet_20250415 Datasheet · English · 2025-01-24
- Dahua WingX Origin Barrier_Quick Start Guide_V1.0.1 User Manual · English · 2026-09-04
- Dahua WingX Origin Barrier_User Manual_V1.0.1 User Manual · English · 2026-09-04
- IPMECD-1062_DIMENSIONS Drawings · English · 2025-01-20
- IPMECD-1062_INSTALLATION_METHOD_EN Drawings · English · 2025-01-20
- IPMECD-1062_A&E_20260901201846 A&E Document · English · 2025-01-22